九识L4万卡集群,迈向城市级物理AI
引言
一家做无人车的公司,为什么需要一万多张GPU?答案并不在“堆卡”本身,而在算力之上的方法论与数据飞轮。九识宣布战略升级为“城市级物理AI”,并披露业内首个L4级万卡集群(总规模近1.5万卡),其背后是正从百亿级迈向千亿级的APEX多模态基座大模型。算力和大模型的叠加,正在把无人驾驶从“工程堆叠”带入“世界模型驱动”的新范式。
万卡集群的意义:从“堆卡”到“智能上限”
万卡集群是一座可同时并行拆解训练任务的“AI超级工厂”。对无人驾驶而言,它决定的不仅是训练速度,更是智能上限——能否学到城市物理世界的细致规律、覆盖长尾非标场景,取决于模型规模、数据量与训练稳定性三者的耦合能力。
- 长尾决定成败:无标识乡道、临时围挡、异形障碍、光影突变……这些场景无法靠规则穷尽,只能靠更大的模型去学习“世界如何运转”。
- 飞轮效应成形:九识在20多个国家、300余城投放的3万余台车,累计运营里程突破2.7亿公里,持续产出高质量数据;算力越强,模型迭代越快,成本越低,车辆越多,数据越稀缺优质,飞轮越快。
- 算力即基建:在L4竞争中,集群规模不再是“费用项”,而是决定迭代速度与泛化极限的底座。没有足够算力,千亿级多模态大模型只停留在纸面。
APEX多模态基座:世界模型带来的四个跃迁
APEX将真实L4驾驶数据与互联网视频、交通文本、人类决策样本融合,向“会理解物理世界”的世界模型演进。这带来四个质变:
- 更强的场景推理与长时序决策:能在混行、博弈场景中进行多步预测与反事实推演,让驾驶更平顺、更安全。
- 更强的知识融合与跨城泛化:统一理解交通灯、交警手势、道路标识与本地规则,为“无图L4”在陌生城市当日部署提供底气。
- 更可信的大规模仿真:在云端高度还原动力学与人车互动,百万级工况并行生成与验证,把危险边缘场景的验证从道路移到数据中心。
- 更高效的蒸馏与车端部署:将大模型的一体化感知-预测-规划能力蒸馏到车端,适配多款RoboVan车型,显著降低多车型迭代与运维成本。
本质上,APEX以千亿级参数容量承载跨模态知识,把“规则库”升级为“世界模型”,让能力随数据与算力线性甚至超线性扩展。
车云协同的新范式:边缘跑日常,云端解难题
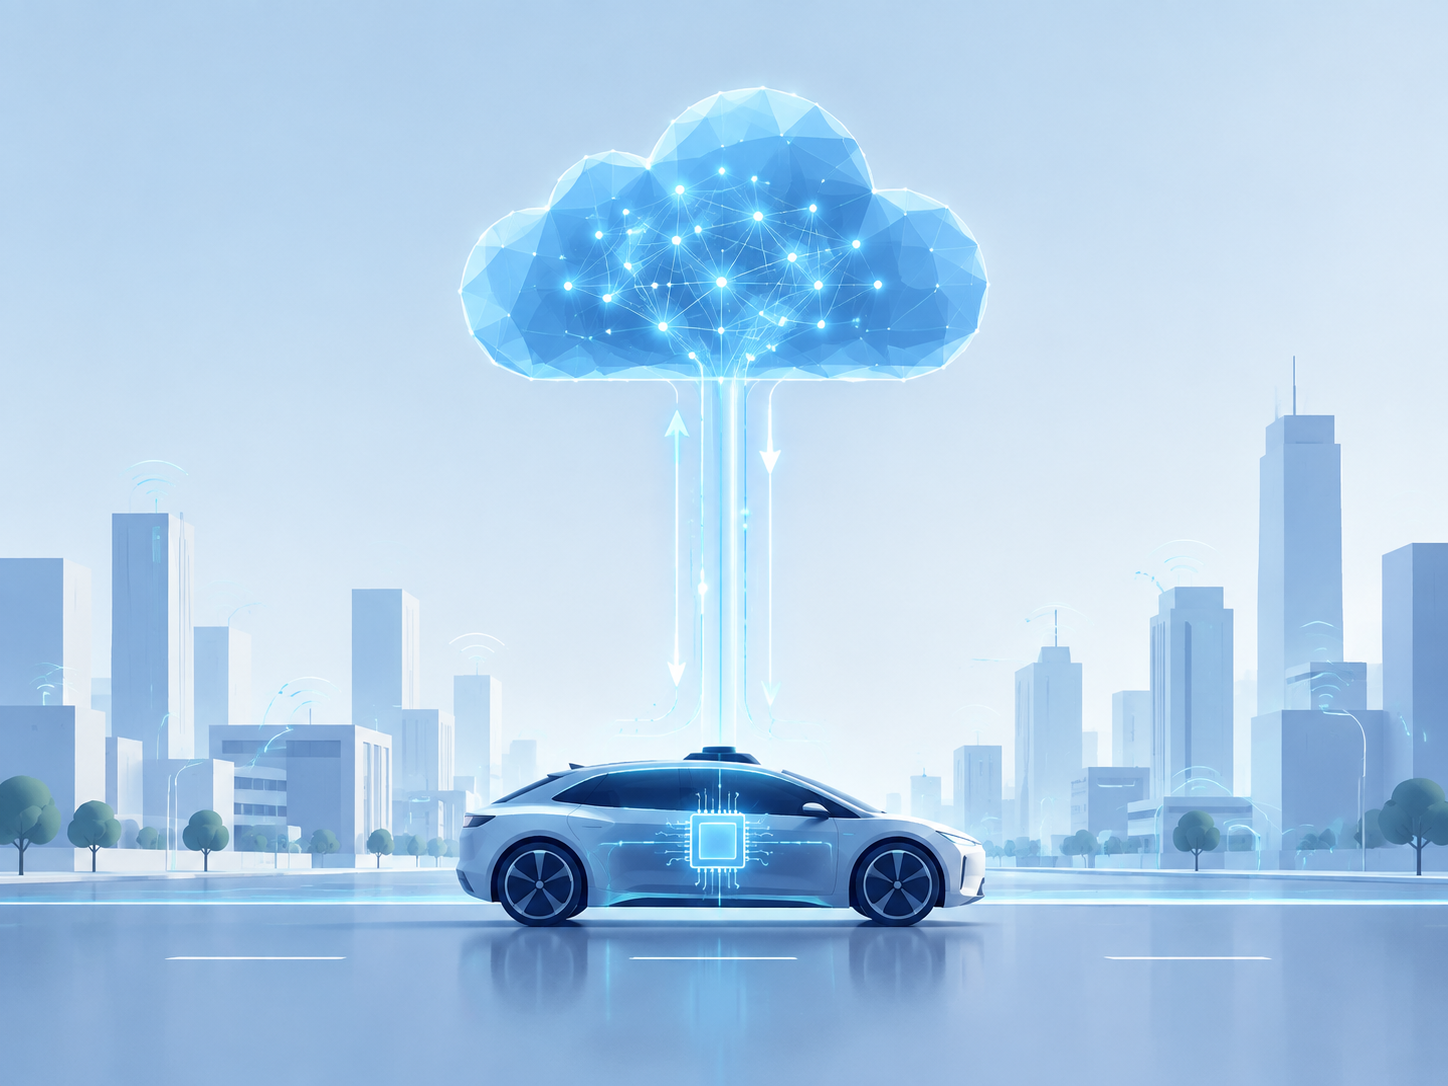
端到端车载模型已能覆盖多数日常路况,但复杂低速工况与罕见长尾仍需更强智力。九识的分层架构思路是:
- 车端优先:在5-30km/h的复杂城市工况,通过轻量化VLA与蒸馏模型保障实时性与稳定性;常见场景就地闭环。
- 云端增援:罕见与高不确定性场景由云端大模型参与决策生成、仿真复盘与策略优化,形成“困难样本矿场”。
- 数据闭环:自动挖掘、选择与标注样本,进行持续训练-评测-回归分析;以红蓝对抗、冠军-挑战者等机制严控回归风险,安全上线迭代。
这套协同让“日常由边缘解决、难题交给云端”,把模型迭代频率提上去,同时把车端风险降下来。
影响与展望
- 对行业:万卡级算力叠加世界模型,正在改写“货运L4门槛更低”的成见。真正的门槛不是是否载人,而是能否规模化拿到高价值数据、能否把数据转化为可验证的泛化能力。预计更多玩家将布局更大集群与多模态基座,行业进入“算力×数据×场景”的立体竞赛。
- 对城市:从物流到环卫、园区运维、基础设施巡检,通用化的物理AI将把自动化能力变成可复制的“城市运力”,帮助城市在安全前提下提升效率与治理精度。
- 风险与挑战:高能耗与成本压力、数据治理与隐私合规、模型可解释与验证体系、车端算力约束,都是下一阶段要啃的硬骨头。谁能在安全闭环、成本曲线与泛化能力上同时做对,谁就可能定义L4的真正规模化拐点。
无人驾驶进入多模态大模型时代的信号已经点亮。当算力成为新基建、数据形成正反馈、世界模型持续进化,“城市级物理AI”不再是口号,而是可被工程化与复制的能力体系。
标签: 无人驾驶 多模态大模型 算力集群 车云协同 世界模型
