引言
同一天里,一款面向数字世界的通用大模型与一款面向物理世界闭环控制的触觉基础模型同时走进公众视野:Fable 5.2 与蚂蚁灵波的 LingBot-Touch。这并非“正面交锋”,而是具身智能路线图中的一次清晰对焦——语言/视觉等高层认知与触觉等低层闭环能力并非替代,而是互补。让机器人既“看得清、想得明”,又“摸得准、拿得稳”,行业距离可用可用的通用操作能力就会更近一步。
两条路线为何协同而非替代
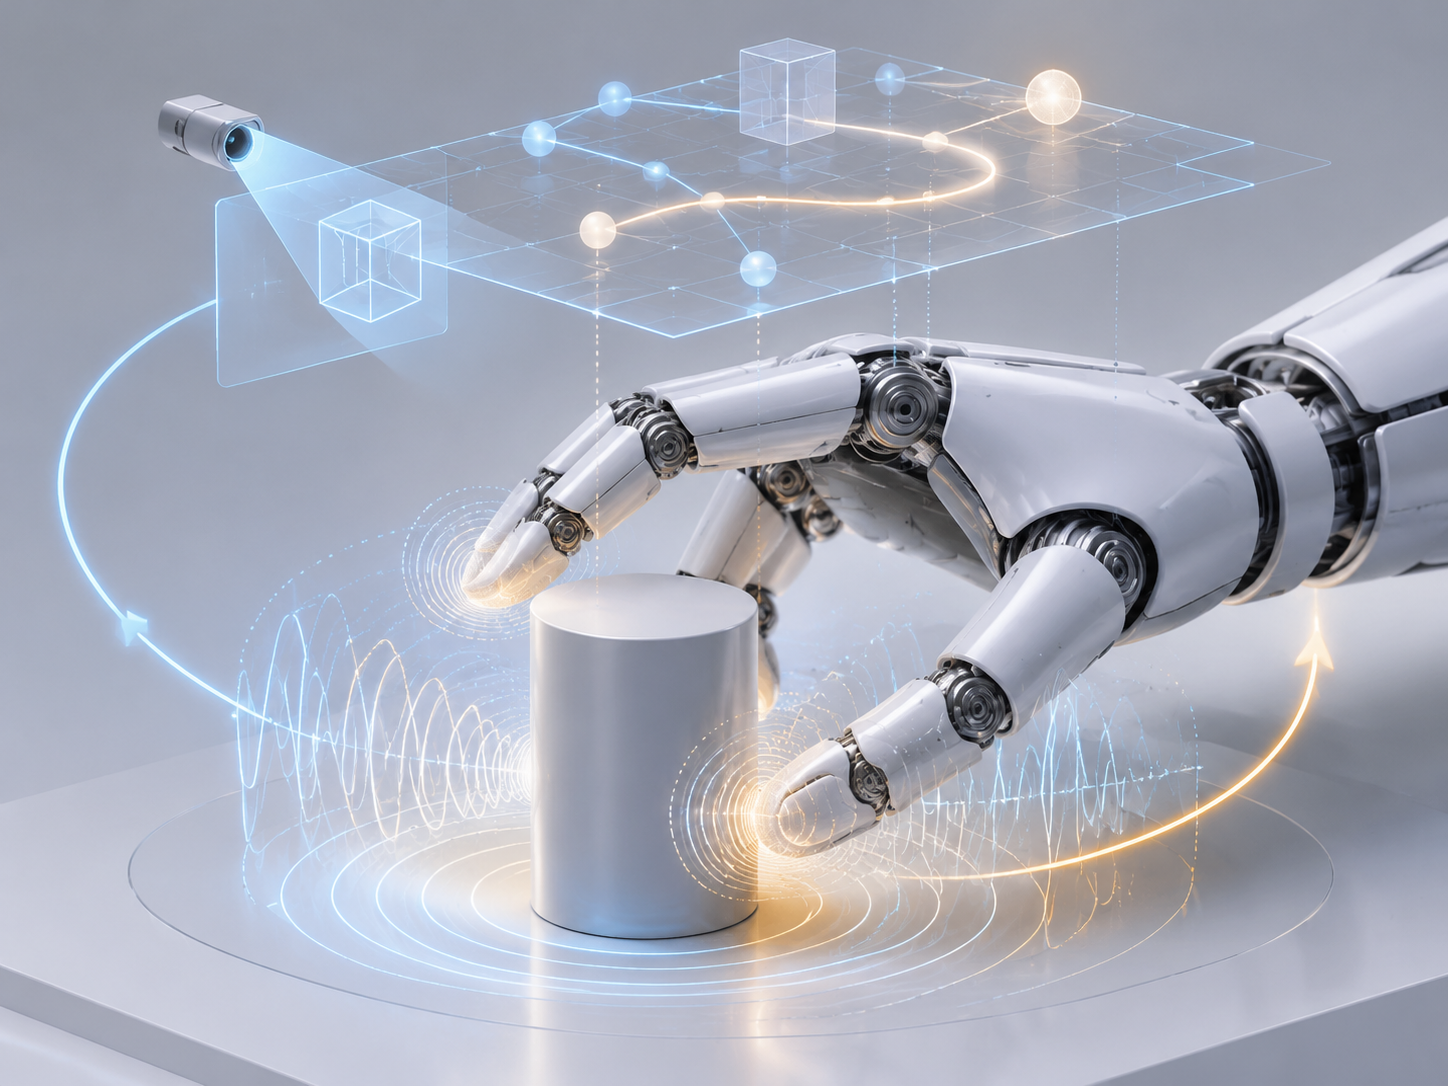
语言与视觉模型近年的跃迁,让机器人在理解任务、分解步骤、规划策略上突飞猛进;但在真实世界里,动作不是一次性“放样”,而是每一次接触、受力、滑移后的连续修正。缺失触觉,机器人往往只能“到位”,却难以“到心”。以拧瓶盖为例:视觉能定位与对准,但“松动还是打滑”这种微观状态变化,需要指尖的力与位移信号来决定后续扭矩与轨迹。通用大模型负责“知道要做什么、为什么这么做”,具身基础模型负责“如何稳、如何准地把动作做成”,形成端到端的闭环智能。
LingBot-Touch 的技术解读:让触觉成为“可复用能力”
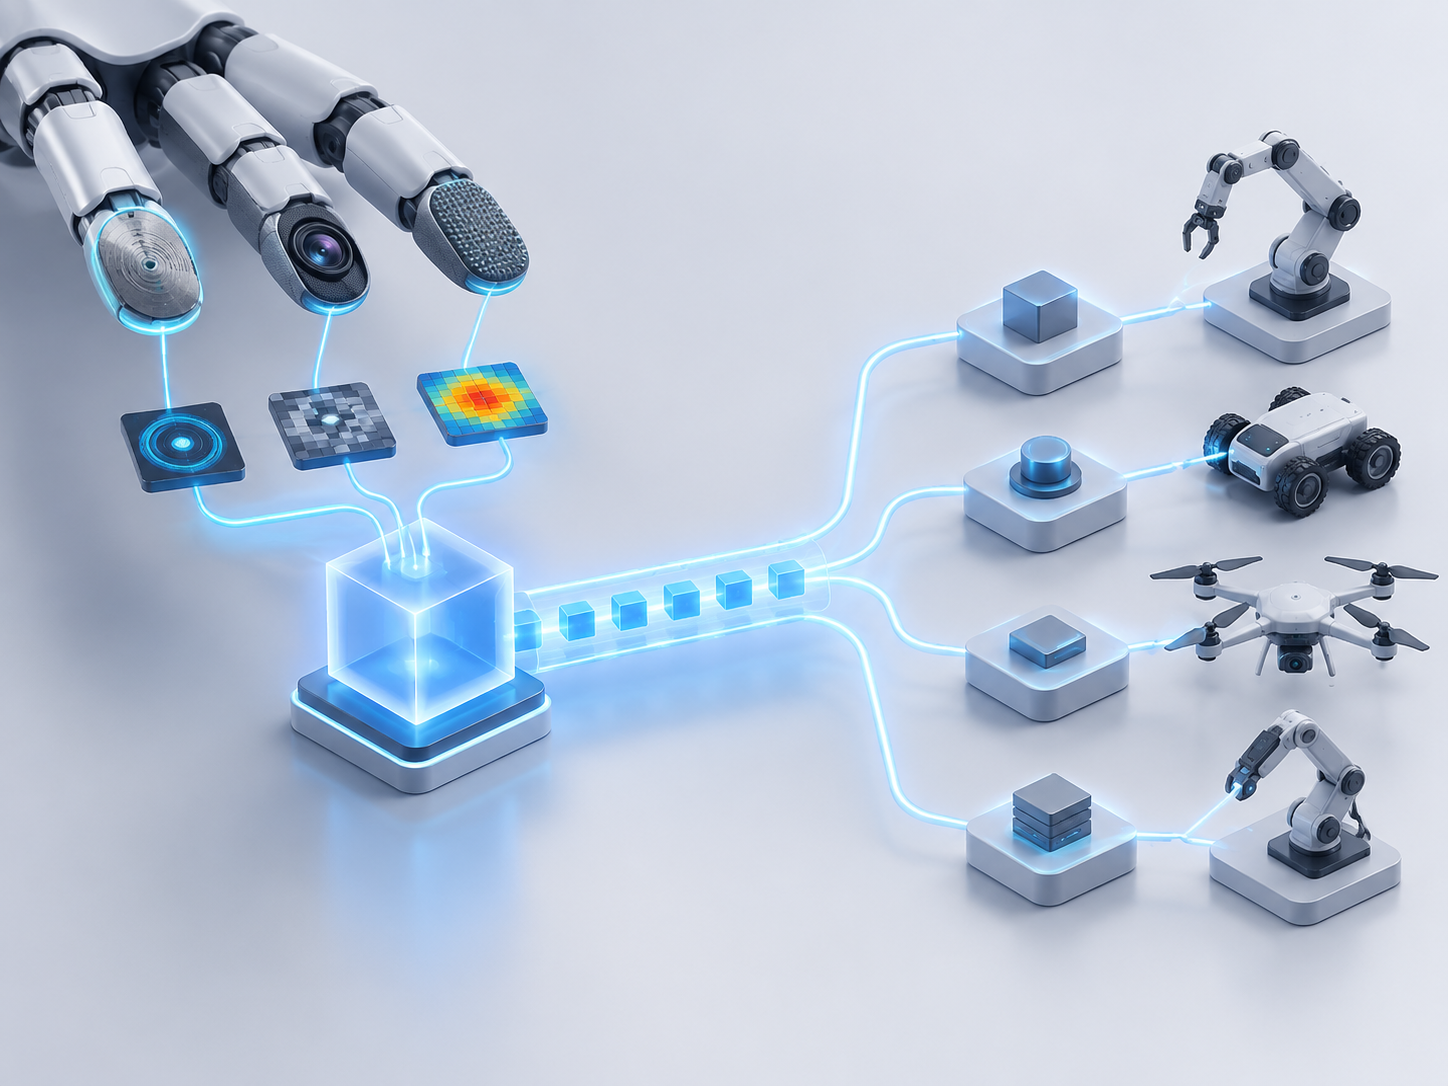
触觉走向规模化的难点不是“有没有传感器”,而是“能否跨硬件、跨任务复用”。不同触觉原理(磁、视触、压阻)与不同触点布局,产生的原始信号彼此隔阂,导致数据与经验难迁移。LingBot-Touch的核心价值,在于把异构信号统一成可调用的触觉表征:
- 多源预训练与统一表征:基于近5000小时真实触觉数据,分别为磁触、视触、压阻设置编码入口;将不同布局的触点映射到统一的指尖坐标空间,由共享模型学习接触位置、受力及其时间变化,输出统一触觉Token。
- 跨模型/跨任务复用:动作模型(如 LingBot-VLA、π0.5、Diffusion Policy、T-Rex)直接消费触觉Token,无需重新适配原始传感器信号。
- 跨硬件迁移与扩展:在 XHand1 上进行迁移验证,其磁触觉型号并不在预训练集中,仍可保持 LingBot-Touch 参数不变,仅以新手型的示范数据训练动作模型完成迁移;后续也为新型传感器预留扩展入口。
这一设计把“触觉”从具体传感器解耦为“可复用能力”,为规模化落地打下关键的工程基础。
从实测数据看触觉的价值
数据给出了清晰答案:在 Sharpa Wave 与 XHand1 两款灵巧手的26项真机测试中,接入 LingBot-Touch 后,多种动作模型的平均任务成功率较无触觉时提升约14至26个百分点。更具体的对比是——在 T-Rex 控制 Sharpa Wave 拧瓶盖场景中:
- 无触觉:56.25%
- 直接输入原始触觉信号:62.5%
- 引入统一触觉表征(LingBot-Touch):90%
这说明“有触觉”并不等于“会用触觉”。统一表征将原始噪声、布局差异与动作需求之间的鸿沟抹平,使触觉成为策略学习的高价值特征,而不仅是难以利用的生信号。与此同时,LingBot-Touch 已接入 LingBot-VLA,把“看与说”的能力延伸到“指尖”,让手眼协同从感知到控制真正闭环。
影响与展望
- 工程范式的改变:从“每一只手、每一类传感器都要单独适配”,转向“统一触觉Token、一次训练多处复用”。这将显著降低数据采集与模型迁移成本,缩短从实验室到工厂/服务现场的部署周期。
- 数据网络效应:统一表征意味着不同来源的数据可以汇聚到同一训练池,越多的触觉轨迹将沉淀为“通用手感”,加速长尾任务的覆盖。
- 行业落地场景:精细装配、柔性拣选、医疗康复辅具、家务与服务机器人,都依赖“稳、准、轻、柔”的接触控制。触觉基础模型的开放和接入,将把成功率与安全性推到更可用的门槛。
- 安全与合规:触觉提供对过载、滑移、夹伤的即时反馈,是“失败前减速、接触中限力”的关键维度,将提升人机协作的安全底线。
- 仍待突破的挑战:
- 传感器稳定性、耐久性与标定一致性,决定了大规模部署的维护成本;
- 端侧推理的时延与能耗,需要模型压缩与硬件协同优化;
- 标准化的数据格式与接口,有望形成“触觉版API”,让上下游生态真正打通。
从更长远的视角看,通用大模型提供“任务语义与世界模型”,触觉基础模型提供“细粒度接触物理”,两者汇聚成多模态、闭环的通用具身大脑。当天空中的推理与地面上的受力被统一到同一套“可计算表征”,机器人将不再只是“看得懂世界”,更能“可靠地改变世界”。这正是具身产业走向成熟的必要一步。
标签: 具身智能 触觉模型 多模态大模型 机器人操作 工业落地
还没有评论
发表评论