引言
端到端自动驾驶正在从“黑箱到路”的阶段迈向“可解释到可靠”。英伟达新发布的 Alpamayo 2 Edge,是一套强调因果推理与动作扩散相结合的 VLA(Vision-Language-Action)模型,运行在车规级 DRIVE AGX Thor 芯片上。它的目标很直接:不仅看懂交通场景,更能在车载算力受限与实时响应的双重约束下,生成可执行且可解释的驾驶动作。据披露,其闭环评测表现较基线提升达 48.9%,背后的关键并不只是“大”,而是“懂取舍、懂因果、懂动作”。
让端到端“自控开销”,在需要时才展开推理
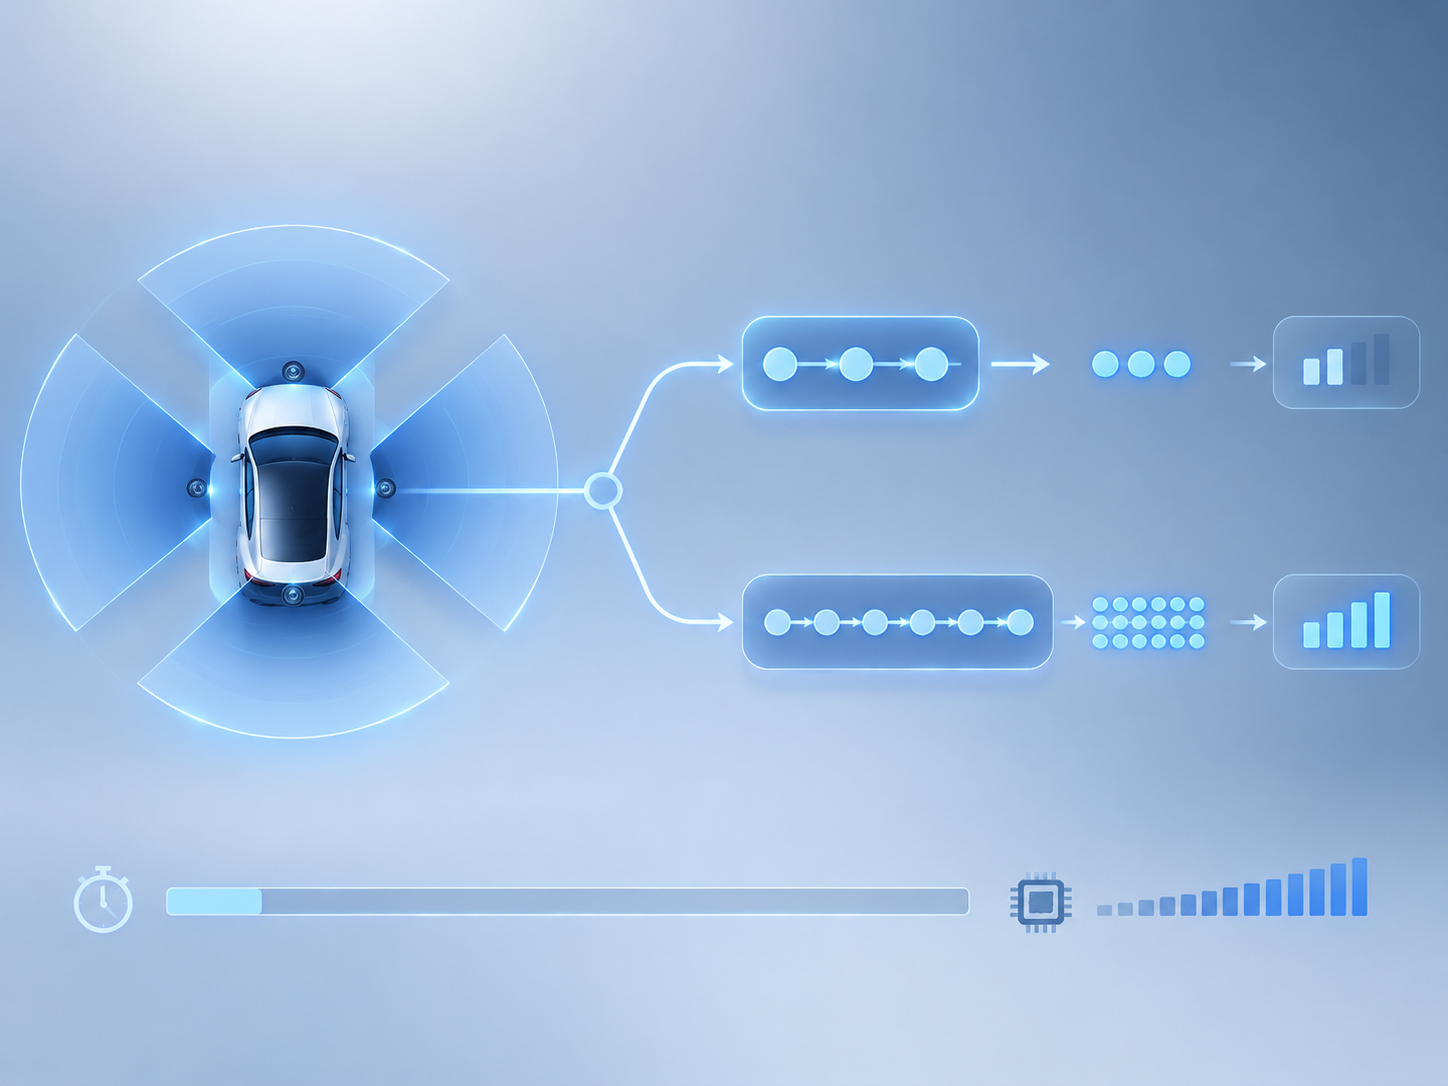
传统端到端模型往往是“输入图像→输出轨迹”,中间过程如同黑箱。Alpamayo 2 Edge的思路是显式引入因果链(Chain-of-Causation, CoC)推理,并让模型自己掌握何时“说清楚”,何时“少说点”。
- 自适应推理(Adaptive Reasoning):模型被训练学会识别场景复杂度。当处于常规驾驶,它可以输出一个特殊标记
,结束显式推理文本,以节省语言生成的计算;遇到复杂交互(并线、让行、突发遮挡等),则生成完整的因果链解释。 - 关键细节:
并不关闭视觉网络,也不跳过动作计算;减少的是语言模型的推理 Token,给视觉编码和轨迹生成腾出预算。系统并未依赖外置风险分类器,而是通过训练让模型自己学会在两种输出模式间切换。 - 价值:对车载自回归模型而言,文本越长延迟越高。让模型“按需推理”,实质是把算力用在刀刃上:简单场景快速决策,复杂场景认真思考。
这一设计让端到端不再是“要么快要么稳”的二选一,而是在车规硬件上实现兼顾。
因果链怎样长出来:从 Meta-Action 到自动标注
可解释的推理链不是拍脑袋写出来的。Alpamayo 2 Edge在数据构建上做了两层约束:把监督集中在“该解释的时候”,并让解释与画面、与动作对齐。
- 以 Meta-Action 为锚点:先从车辆轨迹中提取高层行为(如减速、变道、绕行),再定位行为变化的关键帧。只在这些时刻生成 CoC,避免逐帧冗余描述,让模型重点学“为什么此时改变动作”。
- VLM 生成+验证:由更大规模的 Alpamayo 2 Super 先自动生成因果解释,再进行验证,确认解释有画面依据、且与真实动作一致,最后离线蒸馏给 Edge 模型。
- 数据规模:公开信息提到约 11.5 万小时多摄像头驾驶视频,以及约 370 万条 CoC 标注。这样的量纲,支撑模型在长尾、交互、遮挡等复杂情境中的稳健性。
值得注意的是,教师模型的偏差可能传递给学生,解释是否真正契合驾驶意图,还需在闭环训练和实际评测中持续校正。这一环节将决定“可解释”是否等于“可验证”。
从理解到执行:扩散动作专家接管轨迹生成
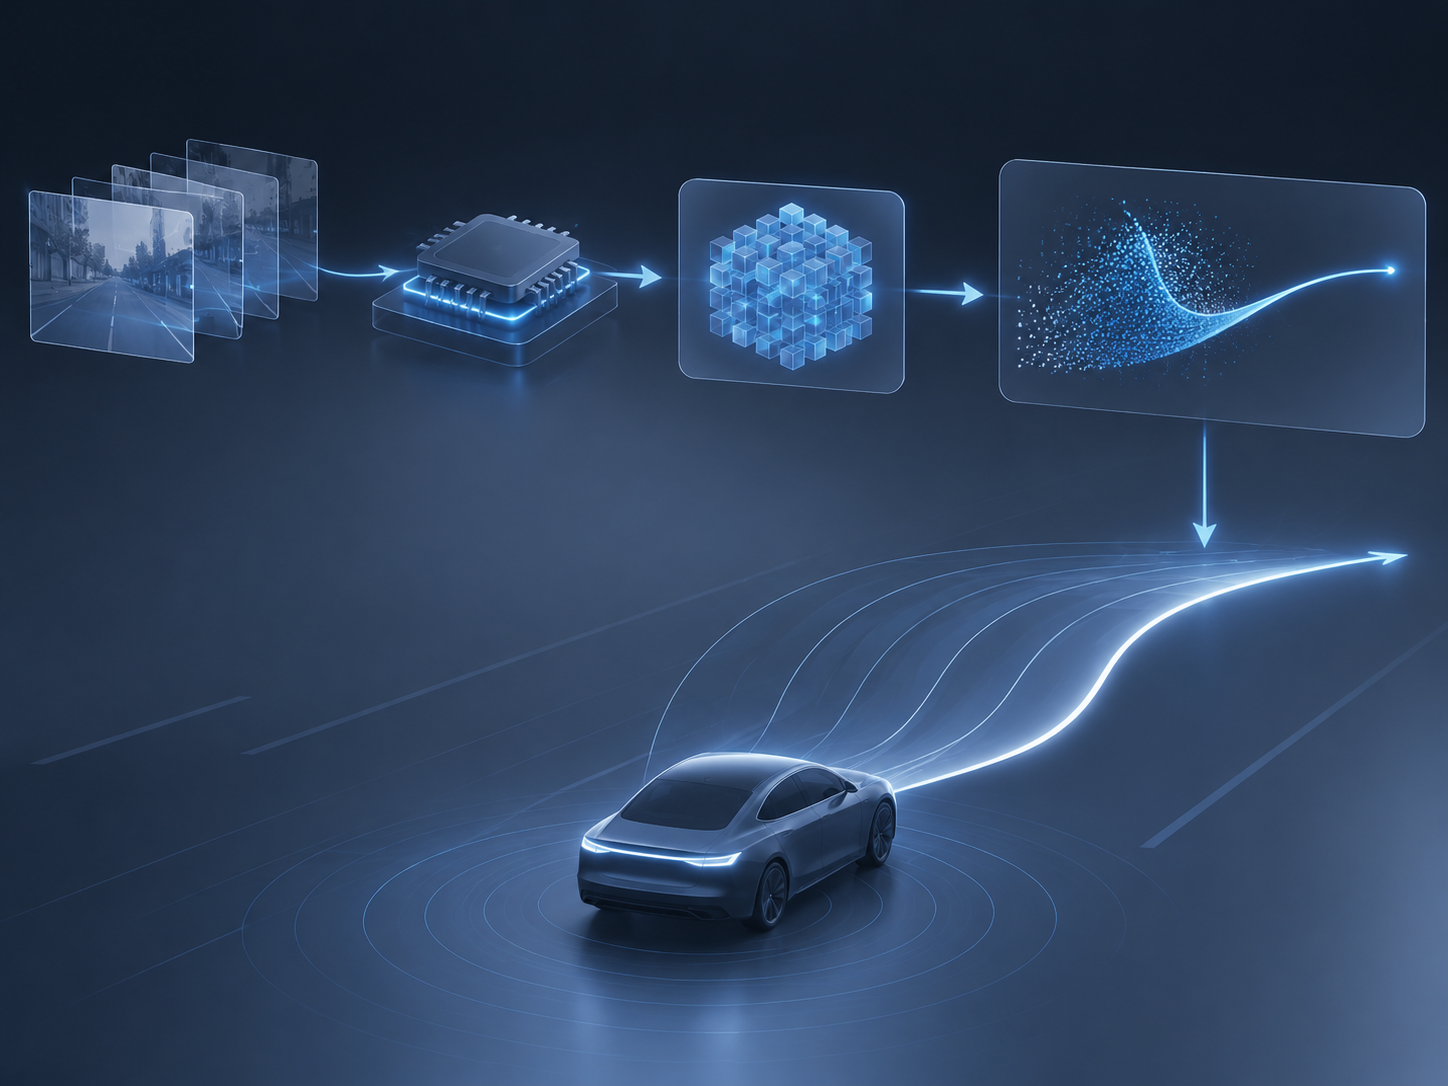
看懂场景只是上半场,下半场要把“意图”变成可执行、可控的连续轨迹。Alpamayo 2 Edge采用双模块架构:约 2.45B 参数的 VLM 骨干负责理解与推理,约 0.2B 参数的 Diffusion Action Expert 专司动作生成。
- 多摄像头多时序输入:每轮处理 6 路摄像头共 22 帧。前向广角与长焦各 5 帧(覆盖过去 2s/1s/0.5s/0.1s以及当前),左右与后向各 3 帧。这样的时空拼接为交互判断与意图预测提供足够上下文。
- 为什么用扩散模型:轨迹是连续、高维、且多模态的(同一场景常有多条安全可行的路径)。扩散模型在建模不确定性与多样性方面有天然优势,能从“分布”中采样出平滑且可控的动作序列,并对噪声与观测缺失更具韧性。
- 架构分工清晰:VLM 负责“看懂+说清楚”,扩散专家负责“稳地开出去”。这减少了单一大模型同时承担语言与动作的负担,有助于在 Thor 这类车规 SoC 上稳定达成时延指标。
闭环提升的来源,既有“更会想”,也有“更会开”。解释力与可控性在 Edge 侧实现有效合流,是关键增益点。
影响与展望
Alpamayo 2 Edge释放了三个信号:
- 端到端不必是黑箱。CoC 让系统在关键时刻“说人话”,提升调试与合规可验证性;Adaptive Reasoning 让解释变成“按需提供”,既保性能也保时延。
- 语言与动作分离,更利于工程落地。把理解与轨迹生成解耦,能针对不同瓶颈独立优化,并在车规算力上实现稳定的闭环质量。
- 数据建设是底座。以 Meta-Action 为锚的标注策略兼顾效率与有效性,但教师偏差与长尾覆盖仍需持续迭代,评测体系也要从离线指标转向更多闭环与真实交通压力测试。
展望来看,这种“可控开销的因果推理 + 扩散动作”的范式,可能外溢到更广泛的机器人与具身智能领域:在资源受限、时延敏感的边缘环境中,学会何时深想、何时快决,将成为系统能力的一部分。当然,真正的考验在道路上——对长尾极端工况、域外分布、故障退化与冗余接管的系统级验证,才是量产前的最后一道门槛。若能把“会解释、会取舍、会开车”三件事持续做深做稳,端到端自动驾驶的可信边界,或许会被整体推前一步。
标签: 自动驾驶 端到端 因果推理 扩散模型 英伟达
还没有评论
发表评论