引言
IROS 2026 将最佳论文授予 LT-Mem,这不是一次偶然的“点子奖”,而是一次方向性的宣告:具身长记忆不再是临时补丁,而是通向通用机器人时代的必答题。机器人若无法跨小时、跨天乃至跨周地稳定“记住”人、物与任务的演变,将永远停留在一次性工具的层级。近期,学术与产业在这一议题上同步加速——一边是以多次重访建图为突破口的 LT-Mem,另一边是国内团队以系统化记忆底座 BetaMem 为代表,在多项基准上刷新成绩。赛道升温,不只是成绩单更亮眼,更在于问题本身被重新拆解与定义。
长记忆为何是刚需
- 连续性:家庭助理、仓储拣选、护理陪护都要求机器人跨长时间段持续工作。若每次交互都当作首次见面,计划与协作成本会指数级上升。
- 可靠性:现实世界持续变化,今天的桌面布局、明天的使用习惯、下周的物资短缺,都会影响动作规划与安全边界。
- 可解释性:可追溯的记忆能为失败与偏差提供证据链,支撑纠错与审计,避免“黑箱反复犯错”。
关键在于:扩大上下文窗口不是答案。多模态流入的数据不可全存;真实世界的变动不可简单覆盖;错误记忆会在后续决策中被层层放大。记忆需要被“治理”,而不是被“堆叠”。
学界四条脉络与短板
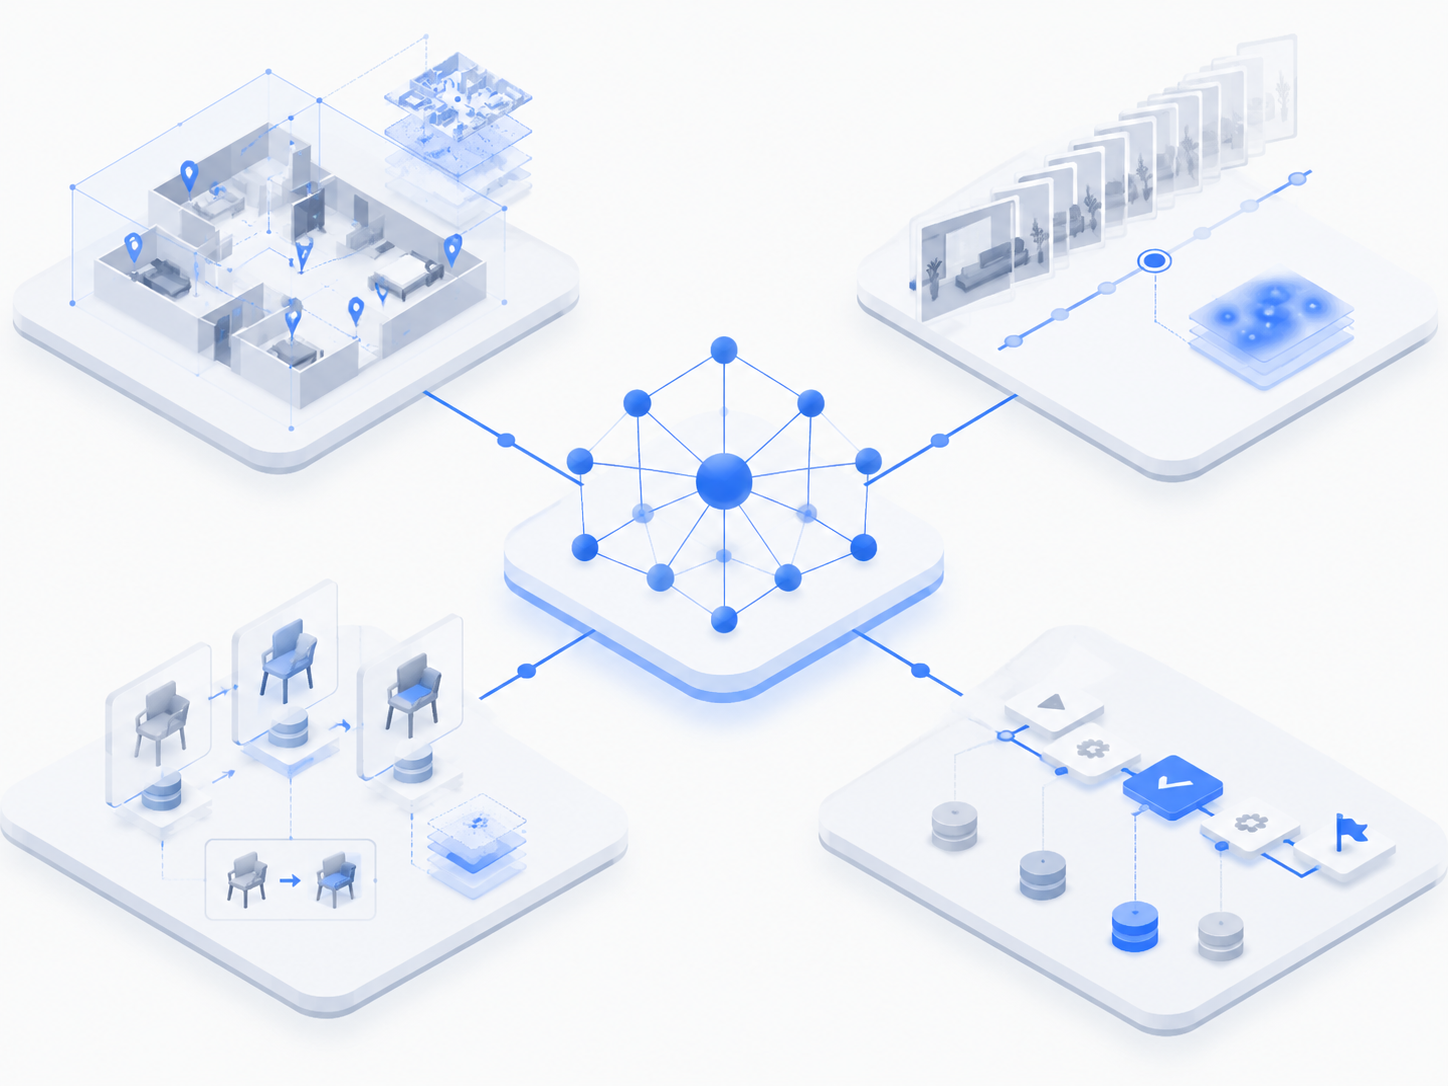
围绕“记什么、怎么记、怎么用”,已有研究大致形成四条路线,各自解一面:
- 空间侧(“这里有什么”):如 Hydra、ConceptGraphs 以三维场景图组织物—地—房间的语义关系,Khronos 将时间引入动态建图,DynaMem 在物体被移位后仍能更新。优势是空间关系清晰,但往往停留在“当前一版世界”的快照。
- 检测侧(“见过什么”):如 ReMEmbR 从长视频构建可检索时空记忆,便于回溯与推理。然而相似度检索取回的是“过去的信息”,并不直接回答“现在是否仍然成立”。
- 变化侧(“它变没变”):LT-Mem 指出“时间性失忆”两难——新观测覆盖旧状态,或仅存语义快照不保物体身份一致性。其以“易变性分数”决定覆盖/保持/并存,是迈向“变迁史”的重要一步,但在跨场景规模与相似外观物体的身份关联上仍有难题。
- 操作侧(“做到哪了”):MemoryVLA、MEM 等将工作记忆与长期记忆并用,显著提升长时任务成功率,同时提醒:设计不当的记忆会放大虚假相关,反伤性能。
拼图凑齐,缺口依旧明显:空间与操作常各自为政,难以把“长期存在的世界状态”无缝注入“当下的操作决策”;“写什么、留什么、何时核对”多靠人工规则;错误传播与资源预算缺少系统化约束。
LT-Mem 与 BetaMem:两种路径的互补
- 单点攻坚的 LT-Mem:从多会话建图切入,将问题收窄为“跨次访问的物体身份与变迁一致性”,强调在时间轴上维护对象的可跟踪性。该思路干净可评测,有望成为后续空间—时间一致性的评价基准。
- 系统底座的 BetaMem:以“写入学习—证据管理—自我改进”的完整链路搭建记忆架构,采用约 9B 级开源模型生成与更新记忆,在 M3-Bench-robot、LoCoMo、OpenEQA、EgoLifeQA 等代表性基准上取得领先,尤其在多次观察线索串联、长跨度事件回忆、个体习惯识别上表现突出。配套的世界动作模型 BetaWAM 与实体机器人“多米”表明其目标直指落地:记忆不仅为问答,更服务操作。
可以将二者视为“骨架与内脏”的关系:LT-Mem为“变迁史”的骨架提供稳定约束,BetaMem为“可用记忆”的生成、验证与改进提供代谢机制。前者让记忆更“准”,后者让记忆更“活”。
难点:写入、留证、纠错,不止是工程参数
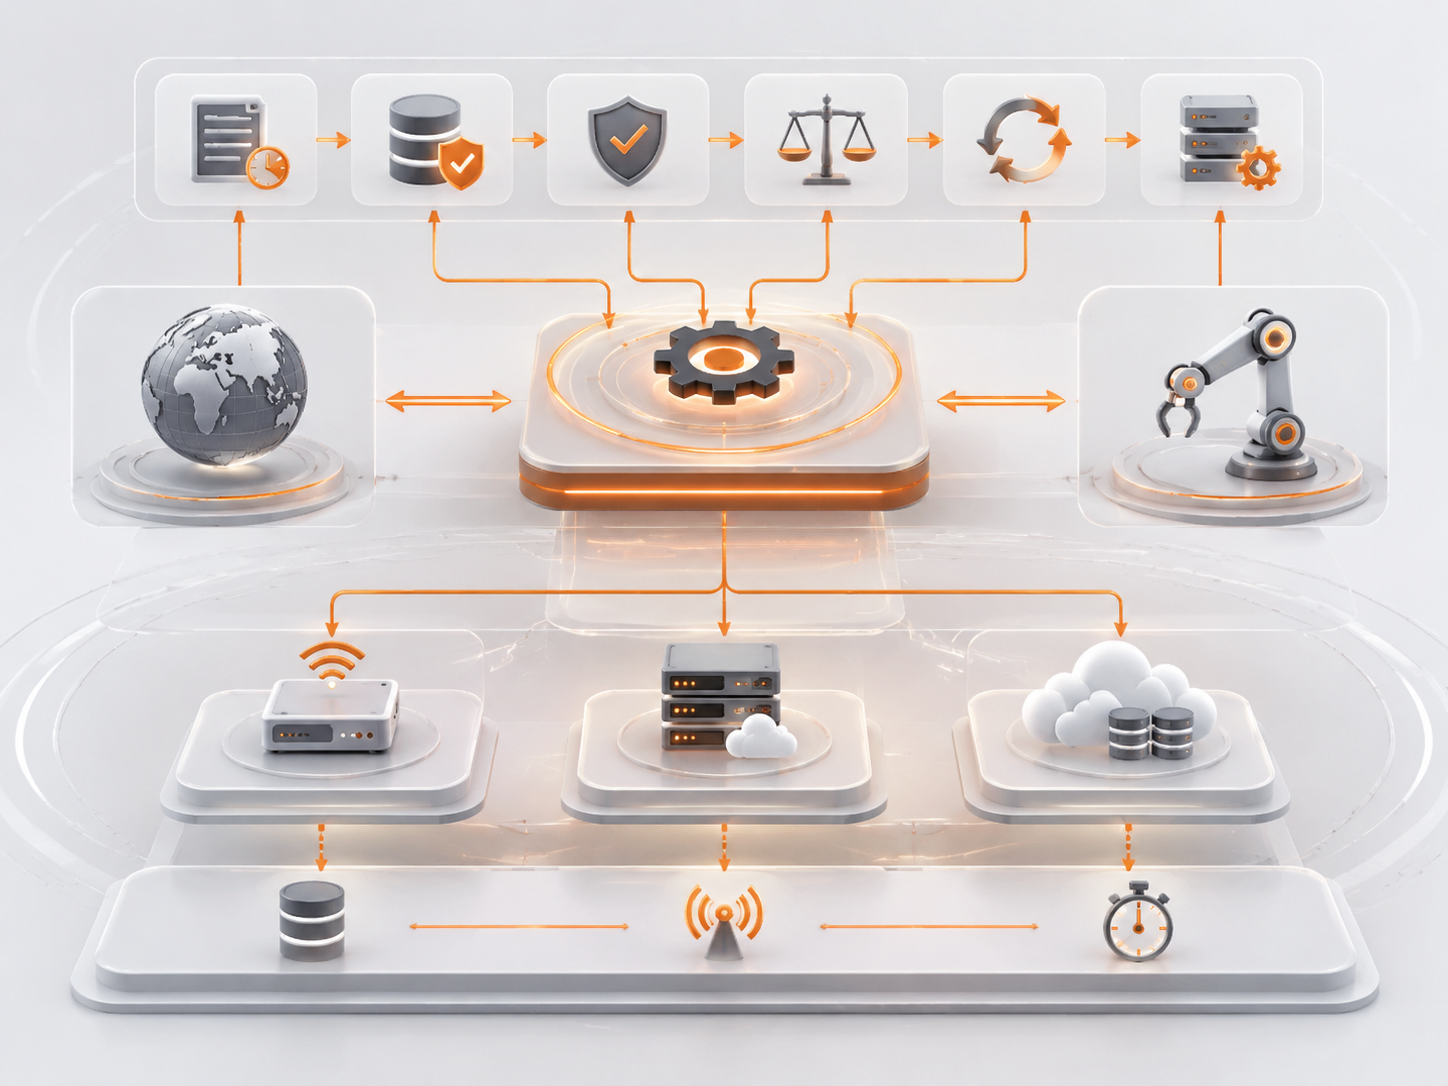
要让长记忆从实验室走向大规模部署,几道硬仗无法回避:
- 写入策略:
- 事件化与摘要化,避免原始数据淤积;
- 以对象为主线的时空索引,绑定身份、属性与关系;
-
不确定性标注与置信度传播,为后续验证与覆盖提供依据。
-
留证与验证:
- 版本化与溯源,记录“这条记忆依据哪些感知/对话/执行”;
- 主动核对与被动触发结合,当任务依赖高风险记忆时优先复核;
-
矛盾检测与多证据合并,避免单一观测绑架真相。
-
纠错与自我改进:
- 以因果回放定位“错因”,区分感知误差、配准漂移、语义混淆与规划失败;
- 设定“遗忘与 decay”机制,对长期未被证实的记忆降权或归档;
-
闭环学习,将失败轨迹转化为负样本,更新记忆写入与检索策略。
-
记忆经济学:
- 存储—带宽—检索延迟三者平衡,边云协同与分层缓存必不可少;
- 模态压缩与关键帧选择,结合向量索引与符号结构存储;
- 隐私与合规内建,家庭与医疗场景尤其需要“可删除、可审计”。
从架构角度,更可将“记忆治理层”独立出来,像数据库的事务与一致性那样,为上层策略模型与执行体提供可预期的语义保障。
影响与展望
具身长记忆的收敛,意味着机器人能力的“时间维度”被正式纳入系统设计:
- 在家庭与办公场景,助理能理解“这周杯子常被放在第二层柜子右侧”,并在变动时提出澄清或自行复核;
- 在仓储与制造,库存状态与设备异常的“变迁史”将与操作计划联动,减少停线与返工;
- 在服务与护理,机器人可尊重个体偏好与作息模式,通过留证与纠错机制降低误判风险。
短期看,LT-Mem 等学术成果可成为评测与标注的“公共骨干”;BetaMem 这类系统化底座为产业试点提供“即插即用”的记忆能力。中期看,“世界模型+情节记忆+工作记忆”的三件套会成为具身智能的默认配置。长期看,衡量智能体的不仅是理解与生成,还包括持续、稳健、可审计的记忆素养。
具身记忆赛道的下一个拐点,大概率不是更大的模型,而是更好的“记忆治理”——让机器人既牢牢记住世界,也敢于在必要时“忘掉”,并在每一次纠错后变得更可靠。
标签: 具身智能 机器人学 长期记忆 世界模型
还没有评论
发表评论