引言
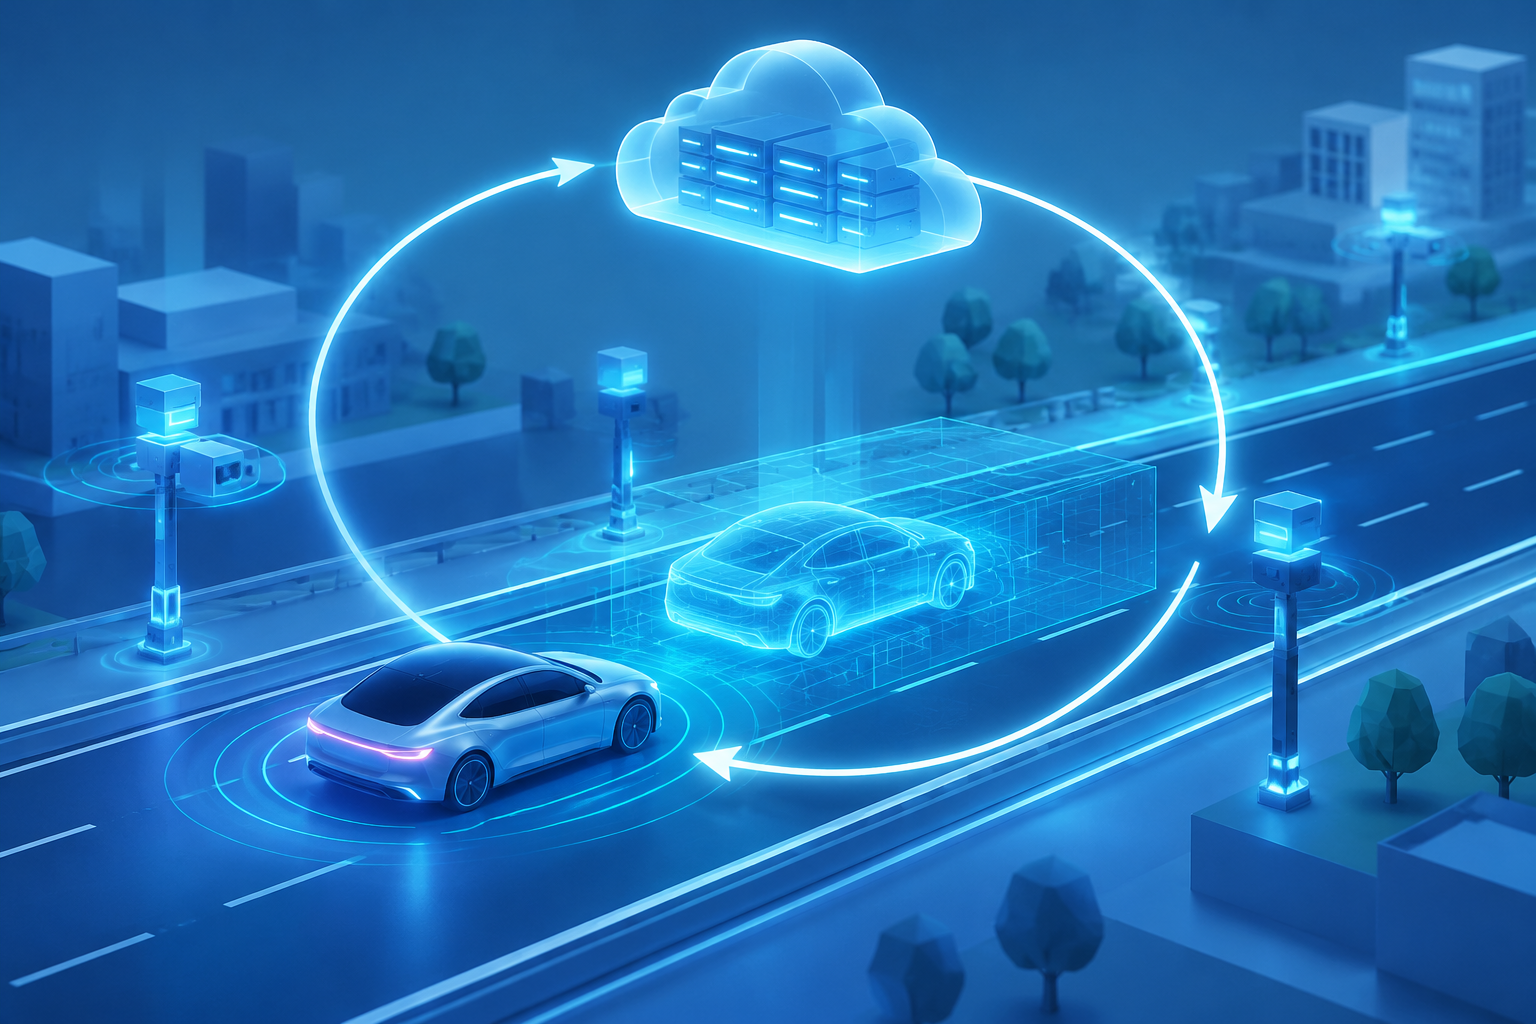
智能驾驶正在把AI从“屏幕里的聪明”推向“物理世界的可靠”。在今年的行业大会上,议题明显从车端功能扩展到物理AI:世界模型、强化学习、端侧大模型、虚拟仿真与车路云一体化,乃至机器人和低空飞行器,被放在同一张桌上讨论。原因很直接:高阶辅助驾驶开始规模化量产,Robotaxi从技术验证迈向运营,而真正落地到车、机、器之后,数据闭环、训练与验证、开发成本与安全可证,都成了第一性难题。智能驾驶于是成为物理AI最早的大规模试验场。
核心内容
1. 安全是第一性原理,车路云一体化是“加法”而非“替代”
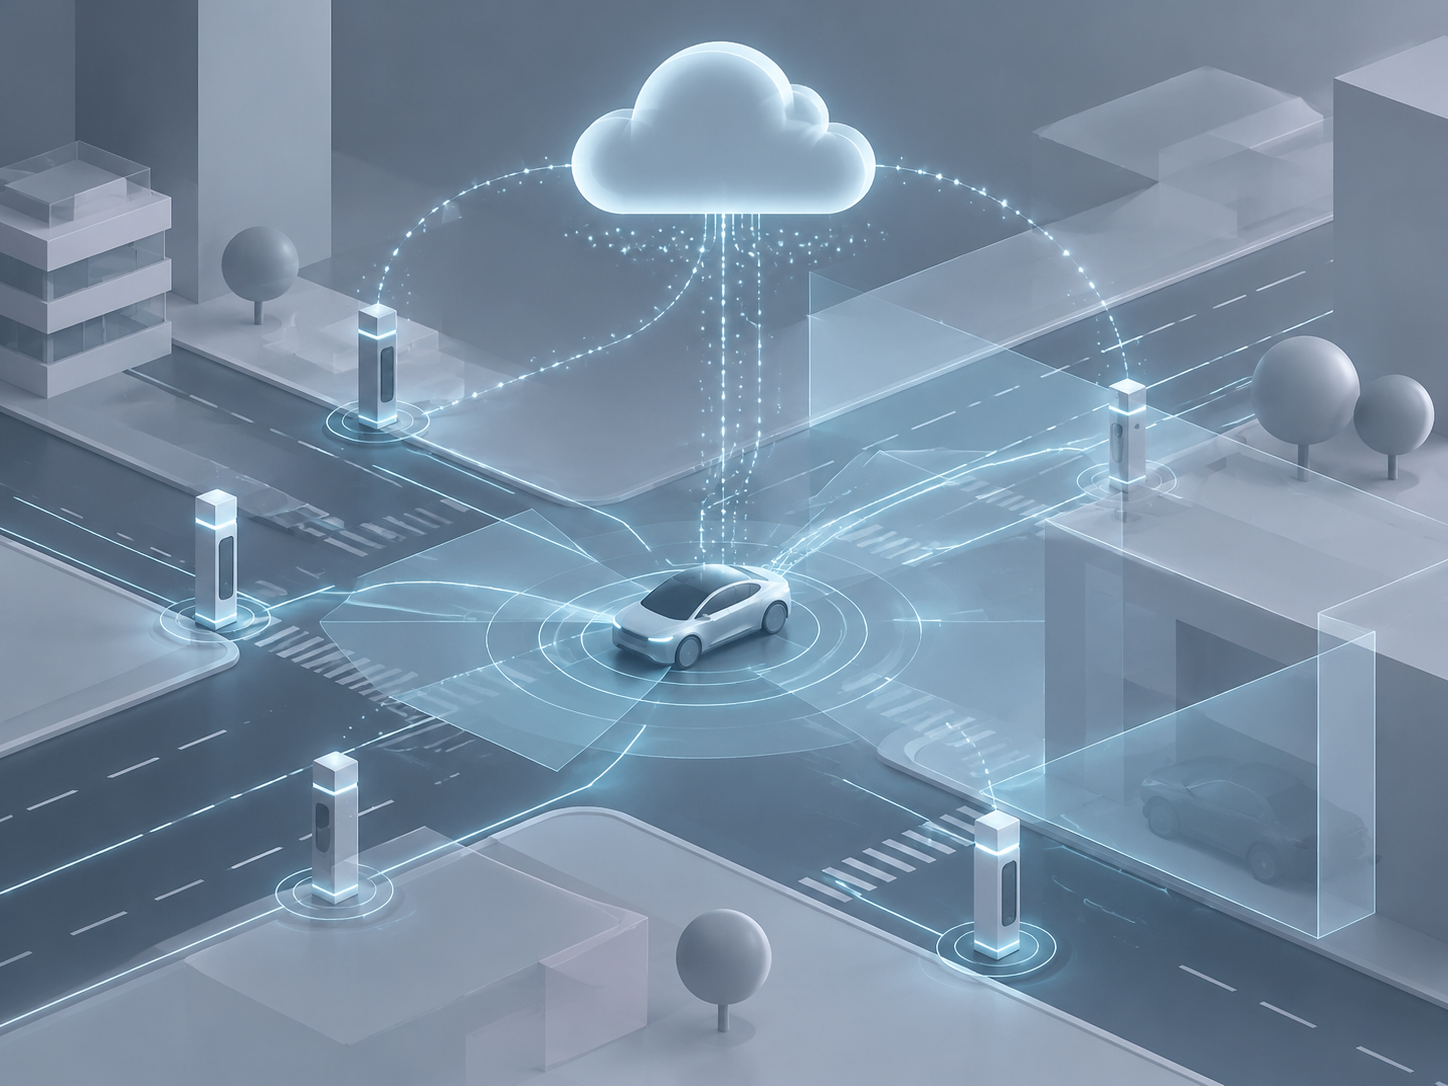
仅靠单车传感与算力,感知“看不见、看不远、看不全”的边界难以消除;安全瓶颈不在算法聪不聪明,而在信息是否完备。车路云一体化的价值,正在于为车辆做信息加法:
- 标准化“数据轨道”:向车端提供广域、多维、近实时的交通要素与信号,补齐超视距与遮挡场景。
- 面向大模型的数据服务:建立高可靠的数据采集、筛选、标注与回流机制,支撑模型持续迭代。
产业侧的痛点可以归纳为三类:产品定义与标准错位、高安全关键技术待突破、投入与产出失衡。技术侧则集中于三件事:感知边界、训练数据的不完整、多源“烟囱式”架构导致开发与验证效率低。通过路侧感知、云端协同和统一软件底座,可把研发从“项目式堆料”转向“平台化进化”,将验证周期、仿真覆盖与安全指标纳入同一闭环。值得注意的是,多城协同验证和车企量产导入已在进行,这意味着车路云正在从“可行性证明”进入“规模化工程”。
2. 数字孪生走向物理闭环:把推演压缩到100毫秒
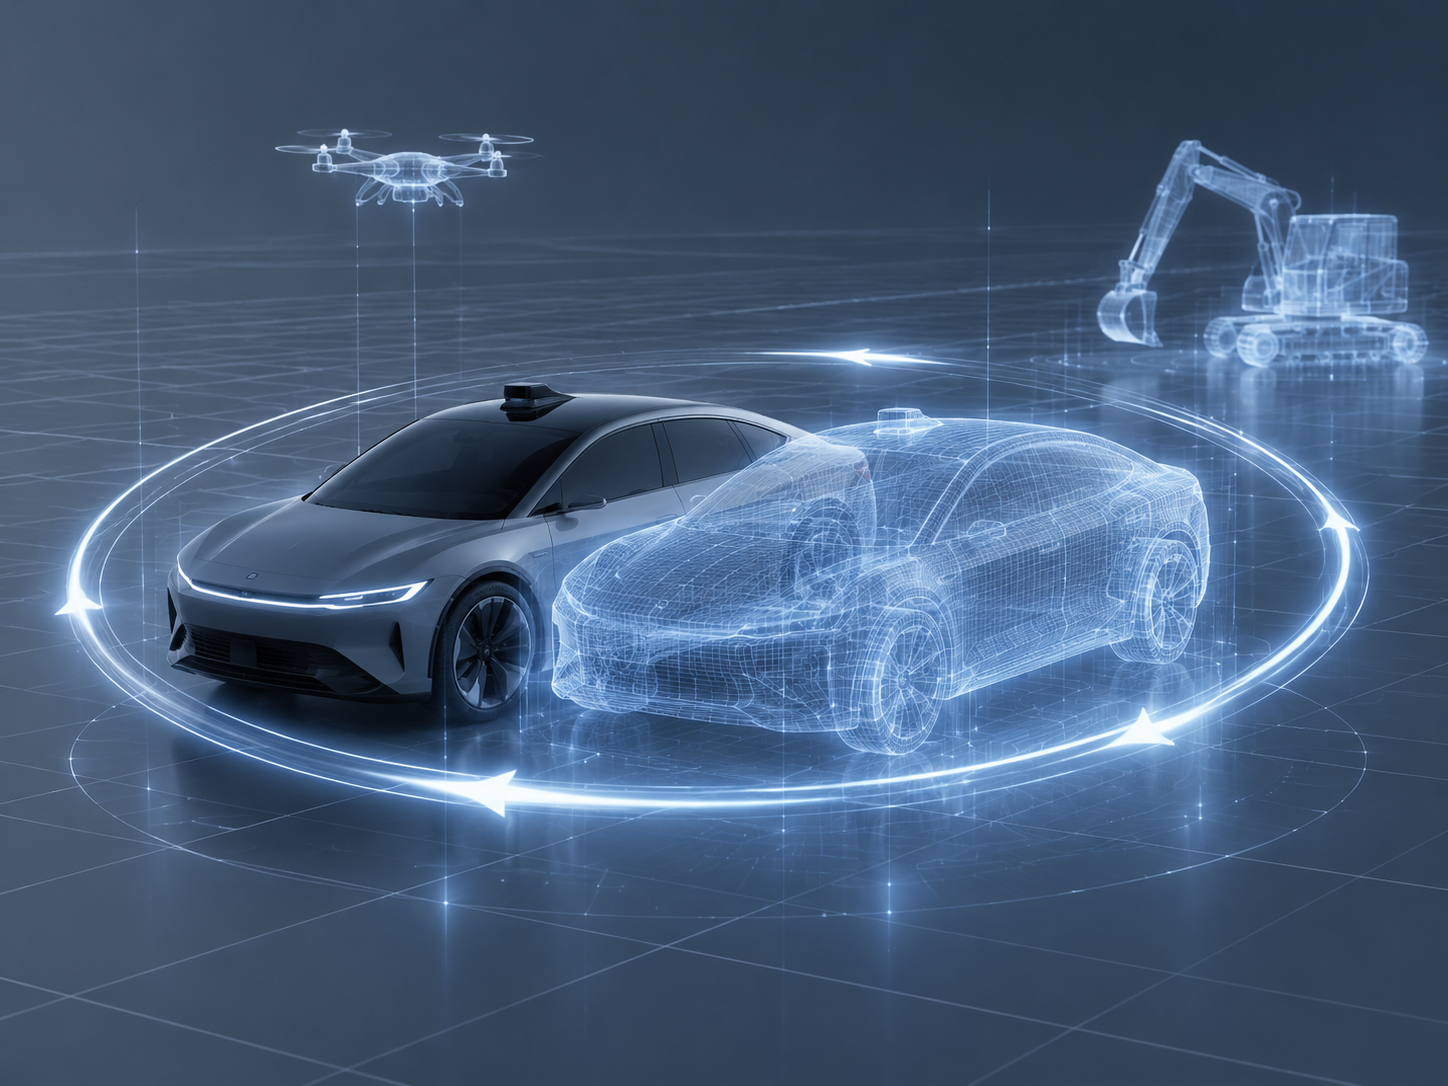
传统数字孪生停留在映射与监视,难以实时控制物理系统。物理AI的方向,是让数字端具备可泛化的推演能力,把时延压缩到控制周期内(百毫秒量级),并打通数字-物理互操作。一个清晰的工程拆解是“三层级一体化”:
- 组件级:对电机等执行器进行数据驱动的物理建模,将小时级单点计算压到毫秒级,在约10%误差内可满足控制需要。
- 载具级:解决Sim-to-Real差距、动力学差异与快速验证,用于自动驾驶、低空飞行器自主巡航、工程机械自主作业等。
- 系统级:实现异构载具协同,如需求响应公交、低空管控、矿山协同作业,形成面向城市或园区的“多主体操作系统”。
更关键的是,世界模型正成为统一的“内在模拟器”:在工程机械上,它既生成候选轨迹又完成选择与执行优化,实现从环境建模到铲装、运输、卸料的连续闭环。在低空场景,模块化飞行汽车把“飞行-行驶”能力解耦重构,展示了跨域动力学的一致性控制。在出行侧,需求响应公交以与出租车相近的门到门时效,显著降低单次成本,验证了数据驱动调度在现实供需下的经济性。
3. 端侧智能的工程学:从“大模型上车”到“模型适配系统”
将大模型直接搬到端侧,并不等于可用的物理智能。约束来自三要素:算力/能耗、时延/实时性、可靠/可证安全。可行路径更像一套工程组合拳:
- 模型适配与裁剪:蒸馏、稀疏MoE、事件驱动架构,围绕时延和功耗指标做量化与张量并行优化。
- 学习框架重构:以世界模型为核心,结合离线强化学习与保守策略优化;在线微调需置于安全护栏与场景白名单之内。
- 数据-仿真闭环:用虚拟仿真扩大长尾覆盖,路测“难例”高密回放,统一指标体系度量泛化与安全裕度。
- 统一软件底座:打通车端、路侧与云端的接口与数据协议,避免“烟囱式”重复建设,让能力复用成为基本面。
这套方法论的目标不是“更大的模型”,而是“合适的模型+可验证的系统”。
影响与展望
- 从单体智能到群体协同:车路云让“超视距”成为常态,安全指标将从“接管率”等粗粒度转向不确定性校准、场景覆盖与功能安全的多维评估。
- 从算法竞赛到系统工程:100毫秒级推演把数字孪生真正纳入控制回路,物理先验与数据驱动的融合将成为主流软件栈。
- 基础设施即能力:路侧感知、数字信号、仿真平台与数据服务将沉淀为公共底座,像电网一样支撑多形态载具与多行业机器人的规模化运营。
- 商业闭环的“新样本”:需求响应公交等场景证明了物理AI的单位经济性可被重构;Robotaxi与工程机械的连续作业闭环,亦将从点状示范走向网状运营。
- 风险与节制:避免盲目堆料与标准错位,建立可审计的数据与安全流程,才可能在监管与市场双重约束下实现可持续扩张。
可以预见,未来2-3年内,L2++将完成更广范围的规模化普及,车路云将进入更多城市的量产协同;在限定场景,L4级自动化和低空自主协同会成为常态化运营试点。更长远看,物理AI将把“模型的能力”沉降为“城市与产业的能力”,让车辆、飞行器与机器人成为协同的自治服务单元。
标签: 物理AI 智能驾驶 车路云一体化 数字孪生 世界模型
还没有评论
发表评论